Mặc dù các màn trình diễn ấn tượng về robot thực hiện các tác vụ phức tạp thu hút sự chú ý trên các tiêu đề báo chí, thực tế cho thấy phần lớn các khả năng robot tiên tiến vẫn phụ thuộc vào điều khiển từ xa bởi con người thay vì tự chủ thực sự.
Sự khác biệt giữa các cách tiếp cận này đại diện cho một trong những thách thức công nghệ lớn nhất của thời đại chúng ta, đòi hỏi những bước đột phá trong cả hệ thống tính toán và phần cứng vật lý, vượt qua giới hạn của kỹ thuật hiện tại.
Bậc thang thách thức trong robot học
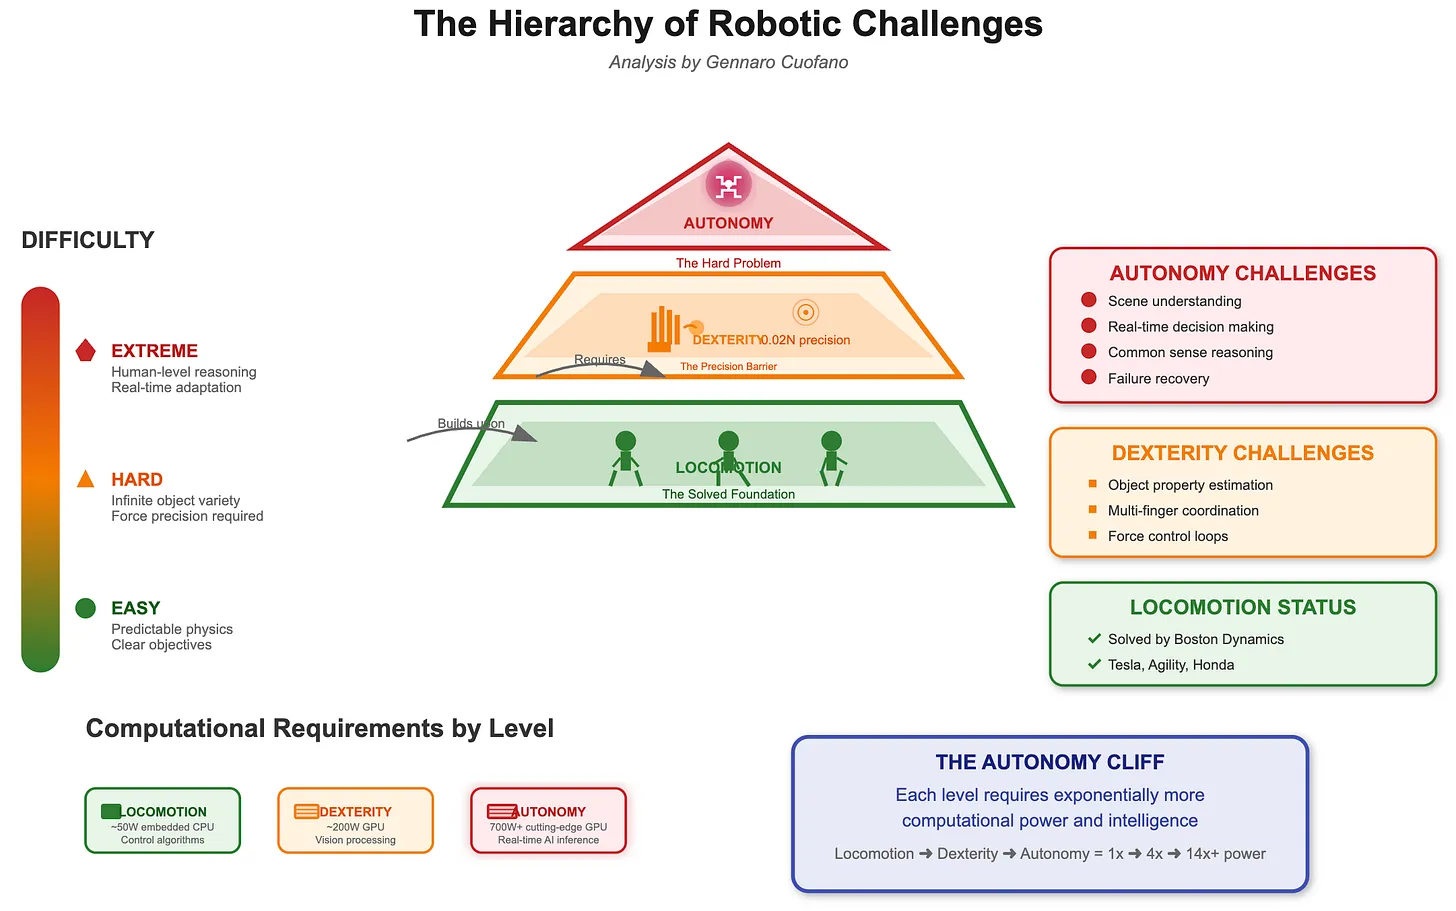
Di chuyển: nền tảng đã được giải quyết

Di chuyển, dù gây ấn tượng về mặt thị giác, đã trở thành khía cạnh dễ xử lý nhất trong robot học tiên tiến. Robot Atlas của Boston Dynamics giờ đây có thể thực hiện parkour, trong khi các robot humanoid từ các công ty như Agility và Tesla thể hiện những bước đi ngày càng linh hoạt. Thành công này xuất phát từ việc di chuyển về cơ bản là một bài toán tối ưu hóa có giới hạn:
- Môi trường tuân theo các định luật vật lý có thể dự đoán
- Mục tiêu rõ ràng (di chuyển từ điểm A đến điểm B)
- Không gian điều khiển, dù phức tạp, được định nghĩa rõ ràng
- Các chế độ thất bại thường có thể phục hồi
Cụm công nghệ cho di chuyển đã tương đối trưởng thành, bao gồm hệ thống cân bằng dựa trên IMU, thuật toán điều khiển dự đoán mô hình, và các bộ truyền động khớp tinh vi đã đạt đến mức khả năng đủ cho hầu hết các môi trường trên cạn.
Các công ty dẫn đầu và thành tựu:
Boston Dynamics
- Atlas: Backflips, parkour, dancing
- Spot: Commercial deployment
- 30+ năm nghiên cứu di chuyển
Tesla Optimus
- Human-like walking gait
- Mass production focus
Agility Robotics
- Digit: Warehouse deployment
- Commercial applications
Nền tảng kỹ thuật:
Thuật toán điều khiển
- Model Predictive Control (MPC)
- Zero Moment Point (ZMP) stability
Hệ thống cảm biến
- IMU-based balance control
- Joint encoders & force sensors
Hiểu biết vật lý
- Predictable ground contact
- Well-defined dynamics
Động lực đi bộ:
- Từ trạng thái đứng đến đung đưa
- Cân bằng động: lực tiếp đất, trọng lực
Lý do di chuyển đã được giải quyết:
- Môi trường có thể dự đoán: Điều kiện mặt đất tuân theo các định luật vật lý nhất quán
- Mục tiêu rõ ràng: Di chuyển từ điểm A đến điểm B hiệu quả
- Công nghệ trưởng thành: 30+ năm nghiên cứu và phát triển
- Thất bại có thể phục hồi: Sụp đổ và vấp ngã có thể được quản lý
- Hiệu quả tính toán: Chỉ yêu cầu bộ xử lý nhúng 50W
Độ khéo léo: rào cản độ chính xác
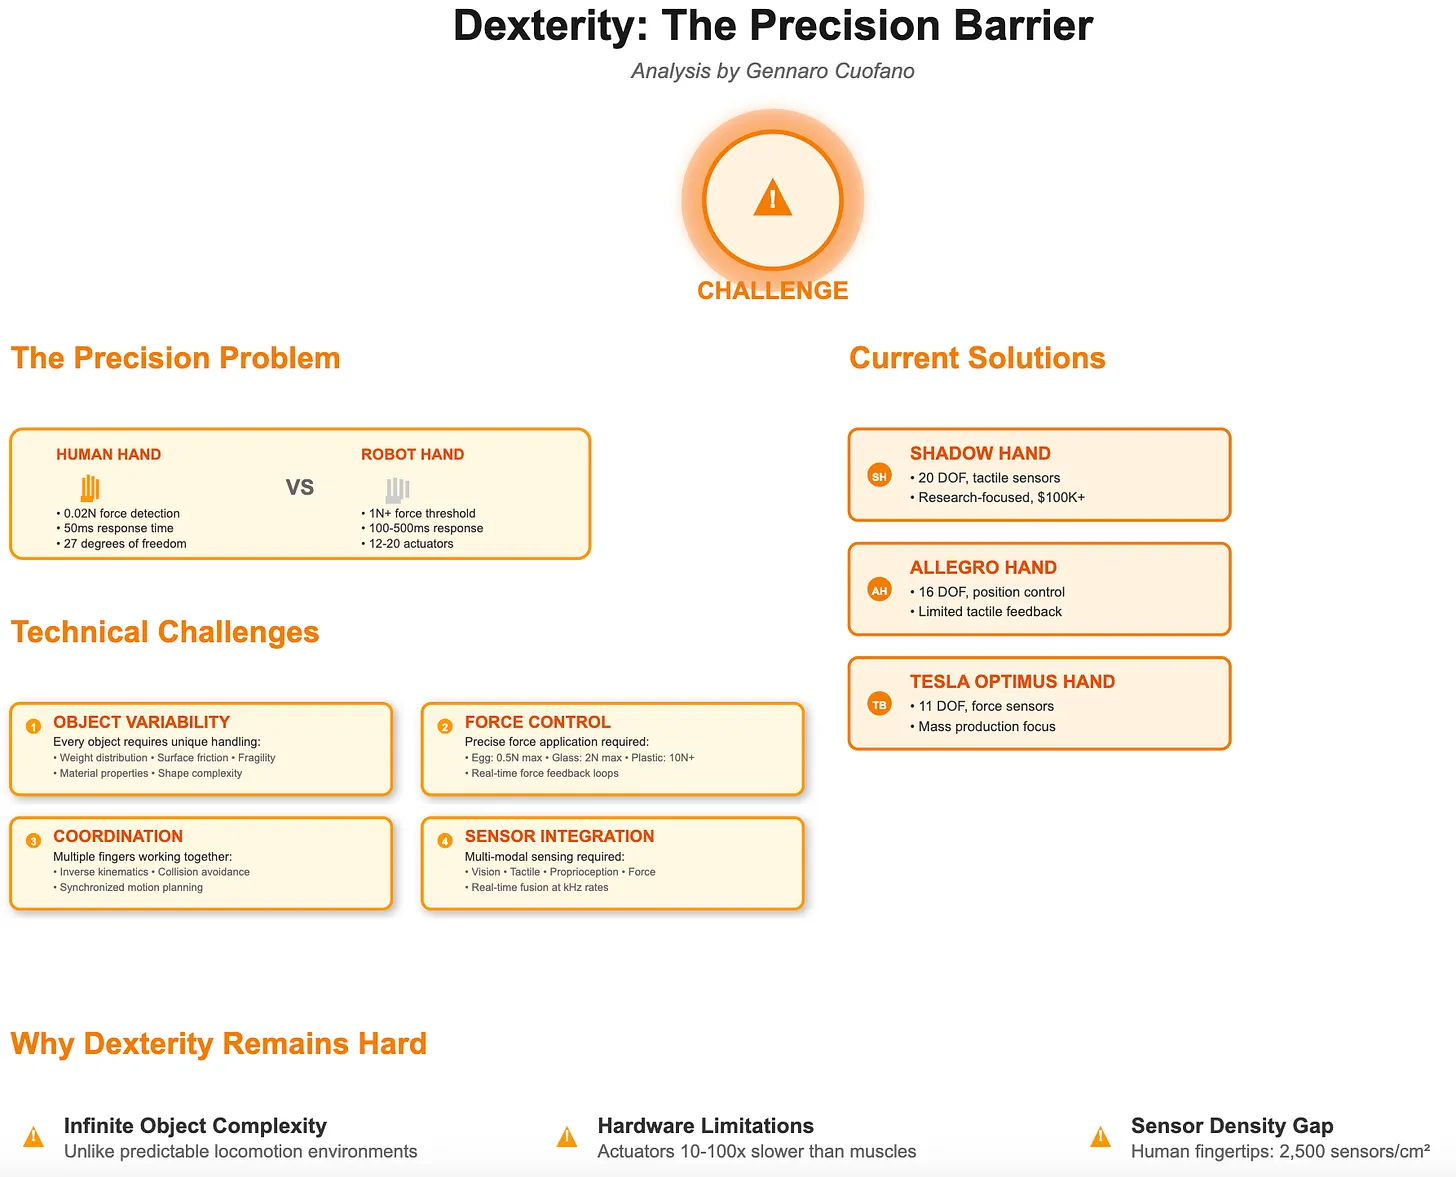
Vấn đề độ chính xác là thách thức lớn tiếp theo. Tay robot hiện tại vẫn thua xa tay người về khả năng phát hiện lực và phản ứng nhanh.
Vấn đề độ chính xác:
Tay người
0.02N phát hiện lực
50ms thời gian phản ứng
27 bậc tự do
Tay robot
- 1N ngưỡng lực
- 100-500ms phản ứng
- 12 bộ truyền động
Thách thức kỹ thuật:
- Biến thiên đối tượng
- Yêu cầu xử lý: trọng lượng, ma sát, độ giòn
- Tính chất vật liệu, độ phức tạp hình dạng
- Kiểm soát lực
- Yêu cầu độ chính xác:
- Trứng: 0.5N max
- Thủy tinh: 2N max
- Nhựa: 10N+
- Vòng lặp phản hồi thời gian thực
- Yêu cầu độ chính xác:
- Điều phối
- Kỹ năng ngón tay làm việc cùng nhau:
- Động học ngón tay đa chiều
- Tránh va chạm
- Lập kế hoạch chuyển động đồng bộ
- Kỹ năng ngón tay làm việc cùng nhau:
- Tích hợp cảm biến
- Đa phương thức: thị giác, xúc giác, lực
- Hợp nhất thời gian thực ở tần số cao
Giải pháp hiện tại:
Shadow Hand
- 20 DOF tactile sensors
- Research-focused, $100K+
Allegro Hand
- 16 DOF, position control
- Limited tactile feedback
Tesla Optimus Hand
- 11 DOF, force sensors
- Mass production focus
Lý do độ khéo léo vẫn khó:
- Độ phức tạp đối tượng vô hạn: Không giống như môi trường di chuyển có thể dự đoán
- Hạn chế phần cứng: Bộ truyền động chậm hơn cơ bắp 10-100 lần
- Khoảng cách mật độ cảm biến: Mật độ cảm biến đầu ngón tay người: 2.500 cảm biến/cm²
Phân tích này làm sáng tỏ những thách thức còn lại trong robot học, nhấn mạnh rằng mặc dù di chuyển đã được giải quyết, độ khéo léo và tự chủ vẫn là những rào cản lớn cần vượt qua để robot thực sự thay thế con người trong các tác vụ phức tạp.